Domain doppelbindung.de kaufen?
Wir ziehen mit dem Projekt
doppelbindung.de um.
Sind Sie am Kauf der Domain
doppelbindung.de interessiert?
domain@kv-gmbh.de · 0541-91531010
Domain doppelbindung.de kaufen?
Wie wird die Lageerkennung in der Robotik eingesetzt und wie unterscheidet sie sich von der Lageerkennung in der Navigationssystemen?
Die Lageerkennung in der Robotik wird verwendet, um die genaue Position und Ausrichtung eines Roboters in seiner Umgebung zu bestimmen. Dies ermöglicht es dem Roboter, präzise Bewegungen auszuführen und Aufgaben zu erledigen. Im Gegensatz dazu wird die Lageerkennung in Navigationssystemen hauptsächlich verwendet, um die Position eines Fahrzeugs oder einer Person auf einer Karte zu bestimmen und den besten Weg von einem Punkt zum anderen zu berechnen. In der Robotik ist die Lageerkennung oft komplexer, da sie nicht nur die Position, sondern auch die Ausrichtung des Roboters in Bezug auf seine Umgebung berücksichtigen muss. Darüber hinaus erfordert die Lageerkennung in der Robotik oft die Verwendung von Sensoren wie Kameras, Lidar oder Ultraschall, um **
Wie funktioniert die automatische Lageerkennung bei modernen Navigationsgeräten? Wie wird die Lageerkennung in der Robotik eingesetzt, um autonome Bewegungen zu steuern?
Die automatische Lageerkennung bei modernen Navigationsgeräten basiert in der Regel auf GPS, Gyroskop und Beschleunigungssensoren, die die Position und Ausrichtung des Geräts bestimmen. In der Robotik wird die Lageerkennung durch Sensoren wie Lidar, Kameras und Ultraschallsensoren ermöglicht, um autonome Bewegungen zu steuern. Diese Informationen werden dann von Algorithmen verarbeitet, um die Bewegungen des Roboters zu planen und zu steuern. **
Ähnliche Suchbegriffe für Lageerkennung
Top-Angebote
Produkte zum Begriff Lageerkennung:
-
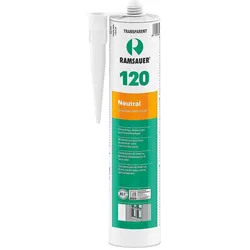
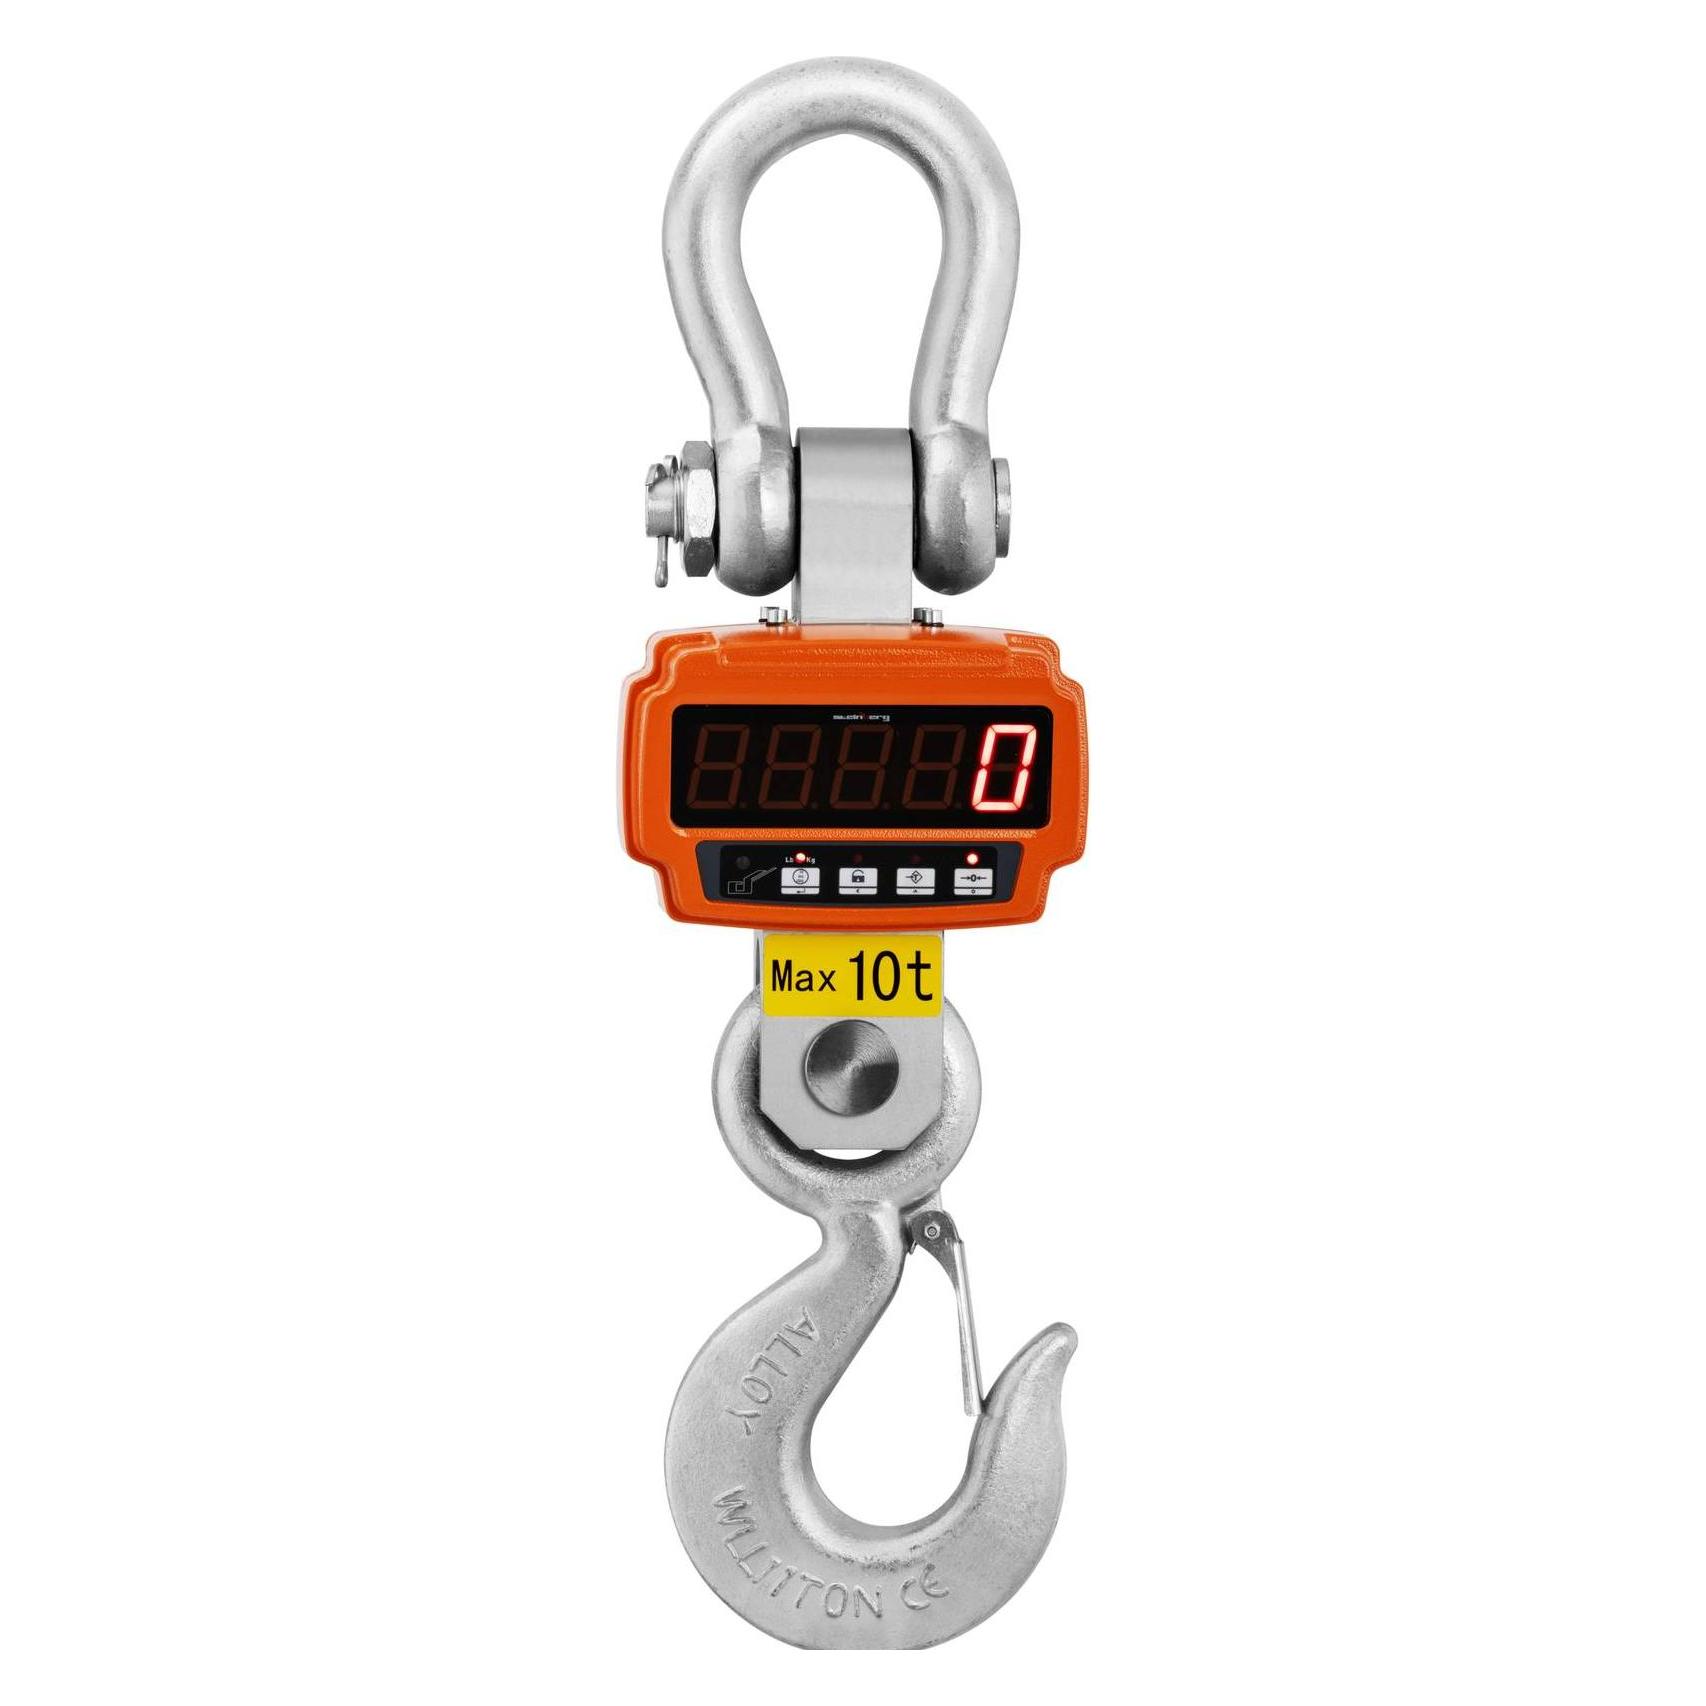
Steinberg Kranwaage - 10 t / 2 kg - Remote Display ((marketing meta keyword 2)) ((marketing meta keyword 3)) (SBS-KW-10TW)Steinberg Kranwaage - 10 t / 2 kg - Remote Display ((marketing meta keyword 2)) ((marketing meta keyword 3)) (SBS-KW-10TW)674,08 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter


-
Wie können Kameras und Sensoren zur Lageerkennung in autonomen Fahrzeugen eingesetzt werden? Was sind die verschiedenen Methoden zur Lageerkennung in der Robotik?
Kameras und Sensoren in autonomen Fahrzeugen können verwendet werden, um die Umgebung zu erfassen, Hindernisse zu erkennen und die Position des Fahrzeugs zu bestimmen. Die verschiedenen Methoden zur Lageerkennung in der Robotik umfassen unter anderem die Verwendung von GPS, Lidar, Radar, Ultraschall und inertialen Messsystemen. Jede Methode hat ihre eigenen Vor- und Nachteile und kann je nach Anwendungszweck eingesetzt werden. **
-
Was sind die verschiedenen Methoden zur Lageerkennung in der Robotik?
Die verschiedenen Methoden zur Lageerkennung in der Robotik umfassen unter anderem die Verwendung von Sensoren wie Kameras, Lidar und Ultraschall. Zusätzlich können auch Algorithmen wie SLAM (Simultaneous Localization and Mapping) eingesetzt werden, um die Position des Roboters zu bestimmen. Weitere Techniken sind die Nutzung von GPS, Odometrie und Inertialsensoren zur Lokalisierung des Roboters in seiner Umgebung. **
-
Wie kann man neutrale einwörtige Keywords generieren, ohne dabei Markennamen zu erwähnen? Was sind effektive Strategien für die Keyword-Generierung, die die Vermeidung von Markennamen berücksichtigen?
Man kann neutrale einwörtige Keywords generieren, indem man sich auf allgemeine Begriffe und Beschreibungen konzentriert, die das Produkt oder die Dienstleistung genau beschreiben. Effektive Strategien für die Keyword-Generierung ohne Markennamen sind die Verwendung von Synonymen, Branchenbegriffen und spezifischen Merkmalen des Produkts oder der Dienstleistung. Außerdem kann man sich auf die Lösung von Problemen oder Bedürfnissen der Zielgruppe konzentrieren, um relevante Keywords zu identifizieren. **
-
Wie können autonome Fahrzeuge die Lageerkennung nutzen, um sich sicher im Verkehr zu bewegen? Welche Technologien werden in der Lageerkennung eingesetzt, um Fehler und Unfälle zu vermeiden?
Autonome Fahrzeuge nutzen Sensoren wie Kameras, Radar und Lidar, um ihre Umgebung zu erfassen und Hindernisse zu erkennen. Diese Technologien ermöglichen es den Fahrzeugen, Abstände zu anderen Fahrzeugen zu messen, Spurwechsel sicher durchzuführen und potenzielle Kollisionen zu vermeiden. Durch die Kombination dieser Sensoren und fortschrittlicher Algorithmen können autonome Fahrzeuge präzise Entscheidungen treffen und sicher im Verkehr navigieren. **


Wie kann die Lageerkennung in der Robotik und autonomer Navigation verbessert werden?
Die Lageerkennung kann durch die Integration verschiedener Sensoren wie Kameras, Lidar und GPS verbessert werden. Zudem können Algorithmen zur Fusionierung von Sensorinformationen eingesetzt werden, um präzisere Positionsschätzungen zu erhalten. Machine Learning und künstliche Intelligenz können ebenfalls genutzt werden, um die Genauigkeit der Lageerkennung in Echtzeit zu verbessern. **
Wie können Fahrzeuge mithilfe der Lageerkennung ihre Position im Straßenverkehr genau bestimmen?
Fahrzeuge nutzen Sensoren wie GPS, Lidar und Kameras, um ihre genaue Position zu bestimmen. Diese Sensoren erfassen Informationen über die Umgebung und die Position anderer Fahrzeuge. Durch die Verarbeitung dieser Daten können Fahrzeuge ihre Lage im Straßenverkehr präzise bestimmen und sich sicher bewegen. **
Top-Angebote
Produkte zum Begriff Lageerkennung:
-
Wie wird die Lageerkennung in der Robotik eingesetzt und wie unterscheidet sie sich von der Lageerkennung in der Navigationssystemen?
Die Lageerkennung in der Robotik wird verwendet, um die genaue Position und Ausrichtung eines Roboters in seiner Umgebung zu bestimmen. Dies ermöglicht es dem Roboter, präzise Bewegungen auszuführen und Aufgaben zu erledigen. Im Gegensatz dazu wird die Lageerkennung in Navigationssystemen hauptsächlich verwendet, um die Position eines Fahrzeugs oder einer Person auf einer Karte zu bestimmen und den besten Weg von einem Punkt zum anderen zu berechnen. In der Robotik ist die Lageerkennung oft komplexer, da sie nicht nur die Position, sondern auch die Ausrichtung des Roboters in Bezug auf seine Umgebung berücksichtigen muss. Darüber hinaus erfordert die Lageerkennung in der Robotik oft die Verwendung von Sensoren wie Kameras, Lidar oder Ultraschall, um **
-
Wie funktioniert die automatische Lageerkennung bei modernen Navigationsgeräten? Wie wird die Lageerkennung in der Robotik eingesetzt, um autonome Bewegungen zu steuern?
Die automatische Lageerkennung bei modernen Navigationsgeräten basiert in der Regel auf GPS, Gyroskop und Beschleunigungssensoren, die die Position und Ausrichtung des Geräts bestimmen. In der Robotik wird die Lageerkennung durch Sensoren wie Lidar, Kameras und Ultraschallsensoren ermöglicht, um autonome Bewegungen zu steuern. Diese Informationen werden dann von Algorithmen verarbeitet, um die Bewegungen des Roboters zu planen und zu steuern. **
-
Wie können Kameras und Sensoren zur Lageerkennung in autonomen Fahrzeugen eingesetzt werden? Was sind die verschiedenen Methoden zur Lageerkennung in der Robotik?
Kameras und Sensoren in autonomen Fahrzeugen können verwendet werden, um die Umgebung zu erfassen, Hindernisse zu erkennen und die Position des Fahrzeugs zu bestimmen. Die verschiedenen Methoden zur Lageerkennung in der Robotik umfassen unter anderem die Verwendung von GPS, Lidar, Radar, Ultraschall und inertialen Messsystemen. Jede Methode hat ihre eigenen Vor- und Nachteile und kann je nach Anwendungszweck eingesetzt werden. **
-
Was sind die verschiedenen Methoden zur Lageerkennung in der Robotik?
Die verschiedenen Methoden zur Lageerkennung in der Robotik umfassen unter anderem die Verwendung von Sensoren wie Kameras, Lidar und Ultraschall. Zusätzlich können auch Algorithmen wie SLAM (Simultaneous Localization and Mapping) eingesetzt werden, um die Position des Roboters zu bestimmen. Weitere Techniken sind die Nutzung von GPS, Odometrie und Inertialsensoren zur Lokalisierung des Roboters in seiner Umgebung. **
Ähnliche Suchbegriffe für Lageerkennung
-
Steinberg Kranwaage - 10 t / 2 kg - Remote Display ((marketing meta keyword 2)) ((marketing meta keyword 3)) (SBS-KW-10TW)Steinberg Kranwaage - 10 t / 2 kg - Remote Display ((marketing meta keyword 2)) ((marketing meta keyword 3)) (SBS-KW-10TW)674,08 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Frühe BindungFrühe Bindung , Entstehung und Entwicklung , Radläufe > Karosserie & Exterieur Styling , Auflage: 5. Auflage, Erscheinungsjahr: 20220905, Produktform: Kartoniert, Redaktion: Ahnert, Lieselotte, Edition: NED, Auflage: 22005, Auflage/Ausgabe: 5. Auflage, Seitenzahl/Blattzahl: 420, Abbildungen: 42 Abbildungen 16 Tabellen, 16 Tabellen, 42 Abbildungen, Keyword: Bindung und Bonding; Bindungsbeziehung; Bindungsentwicklung; Bindungsforschung; Bindungsverhalten; Einfluss frühe Bindung auf das Sozialverhalten; Entwicklungspsychologie; Ethnologie; Frühe Eltern-Kind-Interaktion; Individualität der Entwicklung; interaktive Feinfühligkeit; Kind und Bindungsperson; Kindheit; Mutter-Kind-Beziehung; Neuropsychologie; Psychoanalyse; Sicherheit; Trieblust; Verhaltensforschung, Fachschema: Entwicklungspsychologie~Psychologie / Entwicklung~Psychologie / Allgemeines, Einführung, Lexikon~Kognitionspsychologie~Psychologie / Kognitionspsychologie~Pädagogik / Pädagogische Psychologie~Pädagogische Psychologie~Psychologie / Pädagogische Psychologie, Fachkategorie: Psychologie: Theorien und Denkschulen~Kognitive Psychologie~Pädagogische Psychologie, Warengruppe: HC/Theoretische Psychologie, Fachkategorie: Entwicklungspsychologie, Thema: Verstehen, Text Sprache: ger, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Verlag: Reinhardt Ernst, Verlag: Reinhardt Ernst, Verlag: Reinhardt, Ernst, GmbH & Co. KG, Länge: 228, Breite: 152, Höhe: 27, Gewicht: 667, Produktform: Kartoniert, Genre: Geisteswissenschaften/Kunst/Musik, Genre: Geisteswissenschaften/Kunst/Musik, Vorgänger: 2579882, Vorgänger EAN: 9783497028573 9783497024735 9783497020478 9783497017232, Herkunftsland: DEUTSCHLAND (DE), Katalog: deutschsprachige Titel, Katalog: Gesamtkatalog, Katalog: Lagerartikel, Book on Demand, ausgew. Medienartikel, Relevanz: 0014, Tendenz: +1, Unterkatalog: AK, Unterkatalog: Bücher, Unterkatalog: Hardcover, Unterkatalog: Lagerartikel, WolkenId: 119140749,00 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Gieseke, Wolfram: KI im praktischen Einsatz - Einstieg in KI Tools und Prompts - Texte, Bilder, Musik, Videoclips mit KI generierenKI im praktischen Einsatz - Einstieg in KI Tools und Prompts - Texte, Bilder, Musik, Videoclips mit KI generieren , KI im praktischen Einsatz - Ausgabe 2026 KI, die künstliche Intelligenz, ist in aller Munde und sorgt sowohl für frohe als auch für sorgenvolle Gesichter. Mit diesem Buch bekommen Sie einen Einblick in die neue Technik, die soeben dabei ist, die Welt auf ihre Art zu revolutionieren. Erfolgsautor Wolfram Gieseke zeigt an einfachen, nachvollziehbaren Beispielen, wie Sie KI-Werkzeuge schon heute nutzbringend für sich arbeiten lassen. So erfahren Sie, wie Sie die verschiedenen verfügbaren Webangebote und Apps einsetzen können, um Texte, Bilder, Musik oder Videoclips zu erstellen. Der Schwerpunkt liegt auf Diensten und Apps, die sich kostenfrei oder mit Registrierung nutzen lassen oder zumindest ausgiebig bzw. mit erträglichen Einschränkungen testen lassen. Aus dem Inhalt: - KI - die Grundlagen im Überblick - Eingabe-Prompt - so hören KI-Systeme auf Sie - KI zum Recherchieren und Informieren - KI als clevere Alternative zu Suchmaschinen - Praktische KI-Hilfe beim Schreiben - Texte mit KI-Hilfe generieren - KI und natürliche Sprache - Bilder und Videoclips mit KI generieren - Musik durch KI komponieren lassen - ChatGPT, Copilot, DeepL und andere Tools in der Praxis Der Autor Wolfram Gieseke ist langjähriger Windows-Experte und viel gelesener Autor zahlreicher erfolgreicher Bücher zu den Themen Windows-Betriebssystem, Netzwerksicherheit und NAS-Systeme. , Sport-Stoßdämpfer > Sportfederung , Erscheinungsjahr: 20240918, Produktform: Kartoniert, Autoren: Gieseke, Wolfram, Seitenzahl/Blattzahl: 320, Keyword: Anleitung Tutorial Ratgeber Wissen; Artificial Intelligence; Artificial Intelligence AI; Chat GPT testen; ChatGPT; DALL-E-2; DeepL; GTP-4; Handbuch; I Texte schreiben; KI Bilder erstellen; KI für Anfänger; Künstliche Intelligenz; Künstliche Intelligenz KI; Markt und Technik; Midjourney; OpenAI; Prompts, Fachschema: Intelligenz / Künstliche Intelligenz~KI~Künstliche Intelligenz - AI~Internet~Surfen (Internet), Fachkategorie: Internet, allgemein~Computernetzwerke und maschinelle Kommunikation, Warengruppe: TB/Datenkommunikation/Netze/Mailboxen, UNSPSC: 49019900, Warenverzeichnis für die Außenhandelsstatistik: 49019900, Länge: 240, Breite: 170, Höhe: 22, Gewicht: 704, Produktform: Kartoniert, Genre: Mathematik/Naturwissenschaften/Technik/Medizin,19,95 €*Versand: 0,00 €Sichere Weiterleitung zum Anbieter
-
Wie kann man neutrale einwörtige Keywords generieren, ohne dabei Markennamen zu erwähnen? Was sind effektive Strategien für die Keyword-Generierung, die die Vermeidung von Markennamen berücksichtigen?
Man kann neutrale einwörtige Keywords generieren, indem man sich auf allgemeine Begriffe und Beschreibungen konzentriert, die das Produkt oder die Dienstleistung genau beschreiben. Effektive Strategien für die Keyword-Generierung ohne Markennamen sind die Verwendung von Synonymen, Branchenbegriffen und spezifischen Merkmalen des Produkts oder der Dienstleistung. Außerdem kann man sich auf die Lösung von Problemen oder Bedürfnissen der Zielgruppe konzentrieren, um relevante Keywords zu identifizieren. **
-
Wie können autonome Fahrzeuge die Lageerkennung nutzen, um sich sicher im Verkehr zu bewegen? Welche Technologien werden in der Lageerkennung eingesetzt, um Fehler und Unfälle zu vermeiden?
Autonome Fahrzeuge nutzen Sensoren wie Kameras, Radar und Lidar, um ihre Umgebung zu erfassen und Hindernisse zu erkennen. Diese Technologien ermöglichen es den Fahrzeugen, Abstände zu anderen Fahrzeugen zu messen, Spurwechsel sicher durchzuführen und potenzielle Kollisionen zu vermeiden. Durch die Kombination dieser Sensoren und fortschrittlicher Algorithmen können autonome Fahrzeuge präzise Entscheidungen treffen und sicher im Verkehr navigieren. **
-
Wie kann die Lageerkennung in der Robotik und autonomer Navigation verbessert werden?
Die Lageerkennung kann durch die Integration verschiedener Sensoren wie Kameras, Lidar und GPS verbessert werden. Zudem können Algorithmen zur Fusionierung von Sensorinformationen eingesetzt werden, um präzisere Positionsschätzungen zu erhalten. Machine Learning und künstliche Intelligenz können ebenfalls genutzt werden, um die Genauigkeit der Lageerkennung in Echtzeit zu verbessern. **
-
Wie können Fahrzeuge mithilfe der Lageerkennung ihre Position im Straßenverkehr genau bestimmen?
Fahrzeuge nutzen Sensoren wie GPS, Lidar und Kameras, um ihre genaue Position zu bestimmen. Diese Sensoren erfassen Informationen über die Umgebung und die Position anderer Fahrzeuge. Durch die Verarbeitung dieser Daten können Fahrzeuge ihre Lage im Straßenverkehr präzise bestimmen und sich sicher bewegen. **
* Alle Preise verstehen sich inklusive der gesetzlichen Mehrwertsteuer und ggf. zuzüglich Versandkosten. Die Angebotsinformationen basieren auf den Angaben des jeweiligen Shops und werden über automatisierte Prozesse aktualisiert. Eine Aktualisierung in Echtzeit findet nicht statt, so dass es im Einzelfall zu Abweichungen kommen kann. ** Hinweis: Teile dieses Inhalts wurden von KI erstellt.